
MIT
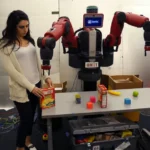
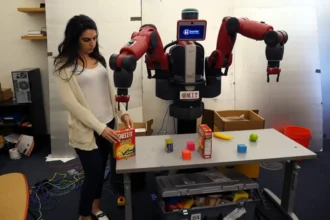
تیمی از محققان در MIT یک ربات خودمختار پیشگام را توسعه دادهاند که میتواند فضاهای شلوغ عابران پیاده را به طور کارآمد طی کند. این دستاورد گامی مهم در جهت ایجاد رباتهایی است که میتوانند به طور یکپارچه در زندگی روزمره ما ادغام شوند و وظایف خدماتی مانند تحویل یا کمک در بیمارستانها و مراکز خرید را انجام دهند.
این ربات که برای شبیهسازی به کیوسکهای خدماتی و رباتهای تحویل آینده طراحی شده است، برای مهارتهای ناوبری خود از ترکیبی از فناوریها استفاده میکند. این ربات دارای یک آرایه LiDAR برای حس محیطی با وضوح بالا، وبکم برای ورودی بصری و یک حسگر عمق است. این ربات با استفاده از الگوریتمهای یادگیری ماشینی، میتواند به طور مداوم حرکت کند و در عین حال با حرکات غیرقابل پیشبینی افراد در جمعیت تطبیق پیدا کند.
مهمترین جنبه این ربات “ناوبری آگاه از نظر اجتماعی” آن است. این ربات به گونهای آموزش داده شده است که از قوانین نانوشته اجتماعی که ما به طور غریزی هنگام حرکت در کنار دیگران رعایت میکنیم، پیروی کند. این بدان معناست که ربات میتواند از میان جمعیت عبور کند بدون اینکه مانعی برای عابران باشد یا باعث ناراحتی آنها شود و به این ترتیب تجربه راحتی را برای همه تضمین میکند.
در آزمایشها، این ربات با موفقیت توانست تا 20 دقیقه به طور مداوم از میان گروههای واقعی عابران پیاده عبور کند بدون اینکه با آنها برخوردی داشته باشد. این موفقیت چشمگیر پتانسیل این ربات را برای کاربردهای دنیای واقعی نشان میدهد، جایی که رباتهای خدماتی باید بدون اختلال در جریان عابران پیاده با انسان تعامل داشته باشند.
این پروژه توجه خودروسازانی مانند فورد را به خود جلب کرده است که پتانسیل این رباتها را در آینده صنعت حمل و نقل و خدمات مشاهده میکنند.