
السيارات ذاتية القيادة
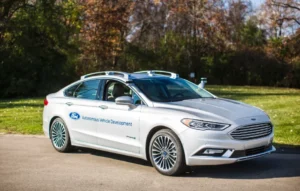
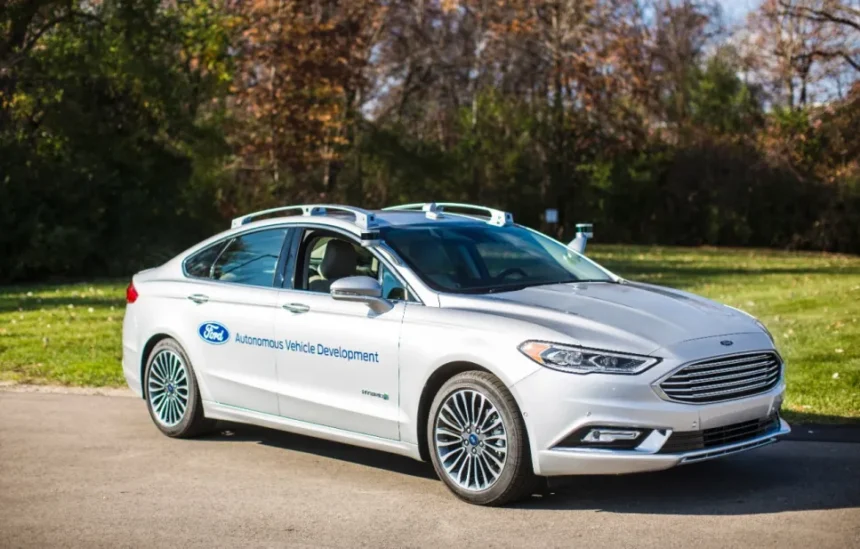
أصدرت فورد جيلًا جديدًا من مركبات التطوير ذاتية القيادة مع مزيد من قوة الحوسبة ورؤية مُحسّنة. تُوفّر هذه المركبات الجديدة، مع نظام المعالجة المُحدّث ومستشعرات LiDAR المُحسّنة، مجال رؤية أوسع وأكثر دقة لمجموعة المستشعرات. وستُحلّ هذه المركبات الجديدة محلّ الجيل السابق من مركبات التطوير ذاتية القيادة من فورد، التي ظهرت لأول مرة في شوارع المدن للاختبار قبل ثلاثة سنوات. وقد اختبرت فورد سياراتها في بيئات حقيقية في ميشيغان و كاليفورنيا وأريزونا وتعتزم توسيع أسطولها لإضافة الضعف تقريبًا إلى حجم مجموعة الاختبار الحالية لتصل إلى حوالي ٩٠ مركبة فعّالة في وقت ما من عام ٢٠١٧. وقد شرح كريس بروير، مهندس برنامج السيارات ذاتية القيادة الأول في فورد تقدم شركته في منشور على Medium، مُشيرًا إلى أنّه على رغم التغيير من أربعة مستشعرات LiDAR إلى اثنين، فإنّ هذه المستشعرات يمكنها جمع كميات من البيانات تُعادل مجموع البيانات التي كانت تُجمّعها مركبات التطوير السابقة. ويُوفّر المستشعران المُتحدّدان معًا غطاء ٣٦٠ درجة ويمكنهما الرؤية على مسافة “طول ملعبي كرة قدم في كلّ اتجاه”، كما يُشير بروير. وتُكمّل ثلاث كاميرات بصرية على رفوف سقف Fusion و كاميرا أمامية في خلف الزجاج الأمامي ورادارات قصيرة وطويلة المدى الصورة التي ترى السيارة وهي تُستخدم معًا باستخدام قدرة الحوسبة المُدمجة في السيارة. وقال بروير إنّ هذا الحاسوب الألي المُدمج في السيارة يمكنه توليد تِرابايت كاملة من البيانات في الساعة. كلّ هذه القدرة على المعالجة الافتراضية تتطلب محوّل طاقة ثانيًا، وهذا يُفسّر أيضًا استخدام السيارات الهجينة – وتُشير فورد إلى أنّ سيارة الوقود الغازية المُعيارية لا تُوفّر القدرة الكافية للتحقيق في الاستقلالية في وقتنا الحالي. كلّ عمل فورد هو مُقدّمة لخطة الشركة لإطلاق مركبات ذاتية القيادة في بيئة تجاريّة في عام ٢٠٢١، بدءًا من أسطول ركوب السيارات ذاتية القيادة.